
모션캡처 기반
휴머노이드 로봇 훈련 시스템
고정밀 모션캡처를 기반으로 인간의 동작을 휴머노이드 로봇에 안전하고 정확하게 이식하는 통합 학습 데이터 플랫폼.
XERO Humanoid는 사람의 동작과 영상 데이터를 동기화해 수집하고, 로봇 구조에 맞게 리타겟팅하여 지원하는 시뮬레이션·학습 환경의 규격에 맞춘 데이터셋으로 제공합니다.
XERO Humanoid는 4단계 파이프라인으로 정책학습 전 과정을 통합 합니다.
STEP 01
데이터 수집
모션캡쳐 기반의 고정밀 인체 동작 데이터를 수집합니다.
• 모션캡처 + 1인칭 비디오
• VR 모드
• 텔레오퍼레이션
• 실시간 URDF 리타기팅
• 에피소드·테이크 단위 세션 관리
STEP 02
Export
시뮬레이터 연동을 위한 포맷 변환 및 리타기팅 작업을 진행합니다.
• BVH · 모션캡처 → URDF 매핑
• 6종 출력 포맷 지원
• 배치 처리 자동화
• XERO ReTarget 파이프 라인
STEP 03
시뮬레이터 검증
Isaac Lab 및 MuJoCo 환경에서 로봇의 동작을 완벽하게 검증합니다.
• 관절 한계·자기충돌 검사
• 접지·연속성 품질 판정
• 단계별 품질 리포트
• 외부 학습 프레임워크 연동
STEP 04
로봇 배포
시뮬레이션에서 검증된 정책을 실제 로봇 플랫폼에 안전하게 적용합니다.
• 안전 게이트를 거친 단계적 적용
• 녹화 시점 설정 스냅샷 승계
• 세션 단위 이력과 산출물 영수증
• 동일 조건 재현
ONE CONTINUOUS PIPELINE
데이터에서
로봇 동작까지
멀티 센서 퓨전
XEROmotion, Xsens MVN, VIVE Ultimate Tracker 등 서로 다른 트래킹 장비의 데이터를 하나로 융합합니다
실시간 리타겟팅
광학·IMU·하이브리드 입력을 URDF 기반 로봇 골격으로 실시간 변환합니다.
NVIDIA 네이티브 연동
Isaac Sim, Isaac Lab, GR00T-Mimic, NVIDIA Teleop API와 직접 연결됩니다.
표준 포맷 호한
HDF5, MP4, CSV, BVH와 LeRobot 데이터셋 형식을 지원합니다.
Training-Ready
원본 모션, 영상, 센서, 행동 라벨, 물리 정보와 메타데이터를 일관된 구조로 제공합니다.
End-to-End
데이터 준비부터 학습과 시뮬레이션 검증, 실제 로봇 배포까지 하나의 환경에서 완결합니다.
XERO Humanoid는 수집, 리타겟팅, AI 학습, 검증과 실제 로봇 배포를 하나의
파이프라인으로 연결합니다. 서로 다른 센서와 시뮬레이터 사이의 단절을 줄이고,
바로 학습 가능한 데이터를 제공합니다.
THREE CAPTURE MODES
목적에 맞는
데이터 수집

MoCap + Video
광학식 또는 IMU 모션캡처와 1인칭 시점 영상을 1ms 미만으로 하드웨어 동기화합니다.
-
전신 3D 관절 궤적
-
1인칭 영상 동시 저장
-
GR00T-Mimic 데이터 생성
-
프레임 대응표 자동 생성

VR · Isaac Sim
VIVE UT와 HMD 기반 동작을 Isaac Sim에서 실시간 구동하고 대규모 합성 데이터를 생성합니다.
-
로봇 1인칭 시점 (Isaac Sim 연동)
-
전신 모션 기반 제어
-
실패 · 재시도까지 포함한 연속 기록
-
위험 작업의 안전한 시연

Teleoperation
XERO Mocap 융합 출력을 NVIDIA Teleop API로 전달하고 사람과 로봇의 궤적을 동시에 기록합니다.
-
로봇 관절 명령
-
실행 궤적 정밀 계측
-
실환경 고충실도 데이터

전신, 손, 물체, 영상 등 서로 다른 데이터를 공통 시간 기준으로 연결합니다. 작업 상황과 움직임의 대응 관계를 유지하여, 수집한 데이터를 분석과 학습에 일관되게 활용할 수 있도록 지원합니다.
TRAINING-READY DATA
수집 즉시 학습 가능한
일관된 데이터 구조
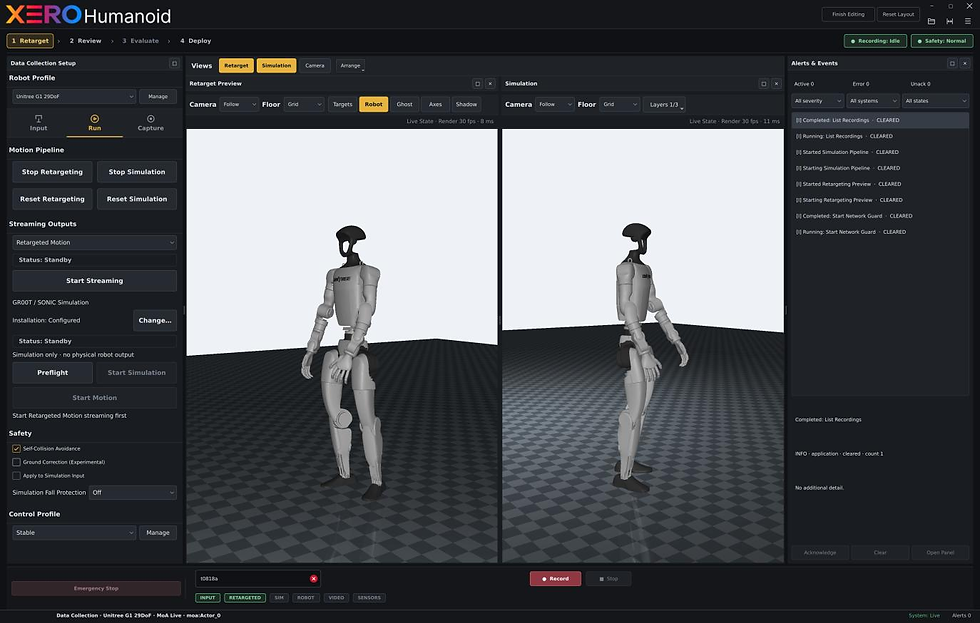
UNIFIED DATA POLICY
하나의 시간축.
하나의 기준.
비전과 신체 동작, 센서와 물리 정보를 동기화해 로봇과 시뮬레이터가 즉시 사용할 수 있는 일관된 구조로 제공합니다.
Master training data
HDF5
Synchronized RGB video
MP4
Metadata & calibration
Isaac Sim & MuJoCo
JSON / YAML
USD / MJCF
동기화된 동작·영상 데이터와 작업 정보를 일관된 구조로 정리하고, 지원하는 학습 환경의 요구 규격에 맞춰 출력합니다. 수집 이후 반복되는 데이터 정리와 형식 변환 작업을 줄일 수 있습니다.
HDF5
마스터 데이터 · robomimic 표준 및 GR00T-Mimic 필드 호환
MP4
동기화된 RGB 및 1인칭 영상
JSON /
YAML
메타데이터와 캘리브레이션
HDF5
USD
NVIDIA Isaac Sim 시뮬레이션
MJCF /
XML
MuJoCo 모델과 환경
Training- Ready Package
-
원본 모션과 전신 3D 관절 궤적
-
동기화된 1인칭·관찰 카메라 영상
-
멀티 센서 원본 및 융합 데이터
-
행동 라벨과 subtask signals
-
URDF 기반 로봇 리타겟팅 데이터
-
접촉·힘·속도 등 물리 정보
-
캘리브레이션 및 세션 메타데이터
Training-Ready Data
NATIVE ECOSYSTEM
Physical AI 생태계와
자연스럽게 연결됩니다
자체 브리지와 표준 포맷을 통해 센서, 시뮬레이터, 학습 프레임워크, 로봇을 하나로 연결합니다.
Isaac Sim
SIMULATION
ROS 2
ROBOT MIDDLEWARE
Isaac Lab
ROBOT LEARNING
robomimic
HDF5 STANDARD
GR00T / SONIC
POLICY RUNTIME
URDF
ROBOT MODEL
MuJoCo
PHYSICS ENGINE
NVIDIA Teleop
REAL ROBOT CONTROL
Efficiency That Speaks for Itself
This is the space to introduce the Services section. Briefly describe the types of services offered and highlight any special benefits or features.
User-Friendly Interface
Describe the service and how customers or clients can benefit from it.
24/7
Support
Describe the service and how customers or clients can benefit from it.
Cost-Effective Solutions
Describe the service and how customers or clients can benefit from it.
Scalable
and Flexible
Describe the service and how customers or clients can benefit from it.
폭넓은 하드웨어 연동
광학, IMU, VR 트래커, 햅틱 글로브까지, 목적에 맞는 최적의 하드웨어 환경을 구축하세요.

XEROmotion HALO
국내 직접 지원이 가능한 광학 모션캡처 시스템. HELIX 소프트웨어와 네이티브 연동하여 실시간 마커 스트리밍과 자동 보간을 지원합니다.
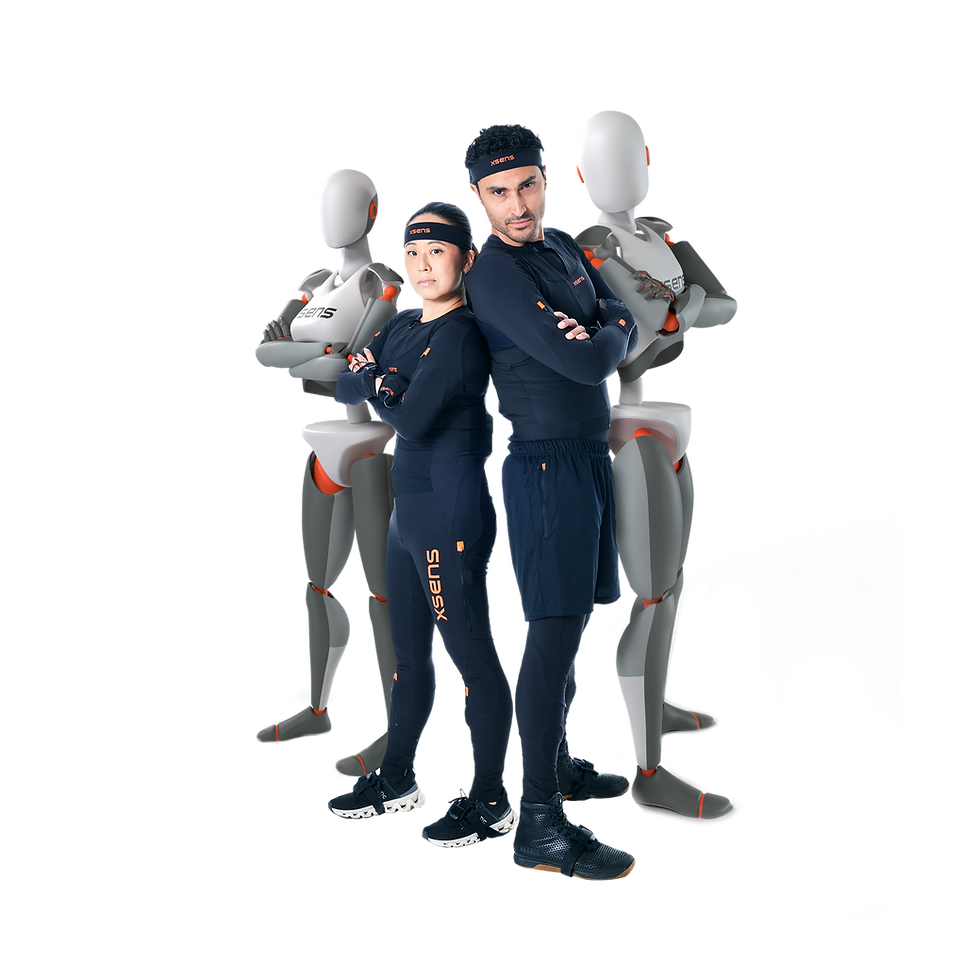
Xsens MVN
전신 23개 세그먼트 IMU 웨어러블 수트. 광학과의 EKF 기반 하이브리드 퓨전으로 드리프트를 보정하고, 실내외 어디서나 사용 가능합니다.

VIVE Ultimate Tracker
외부 기지국이 필요 없는 무선 Inside-Out 6-DoF 트래커. 최대 6~11개 동시 연결로 전신 주요 포인트를 커버하며 소규모 현장에 최적입니다.
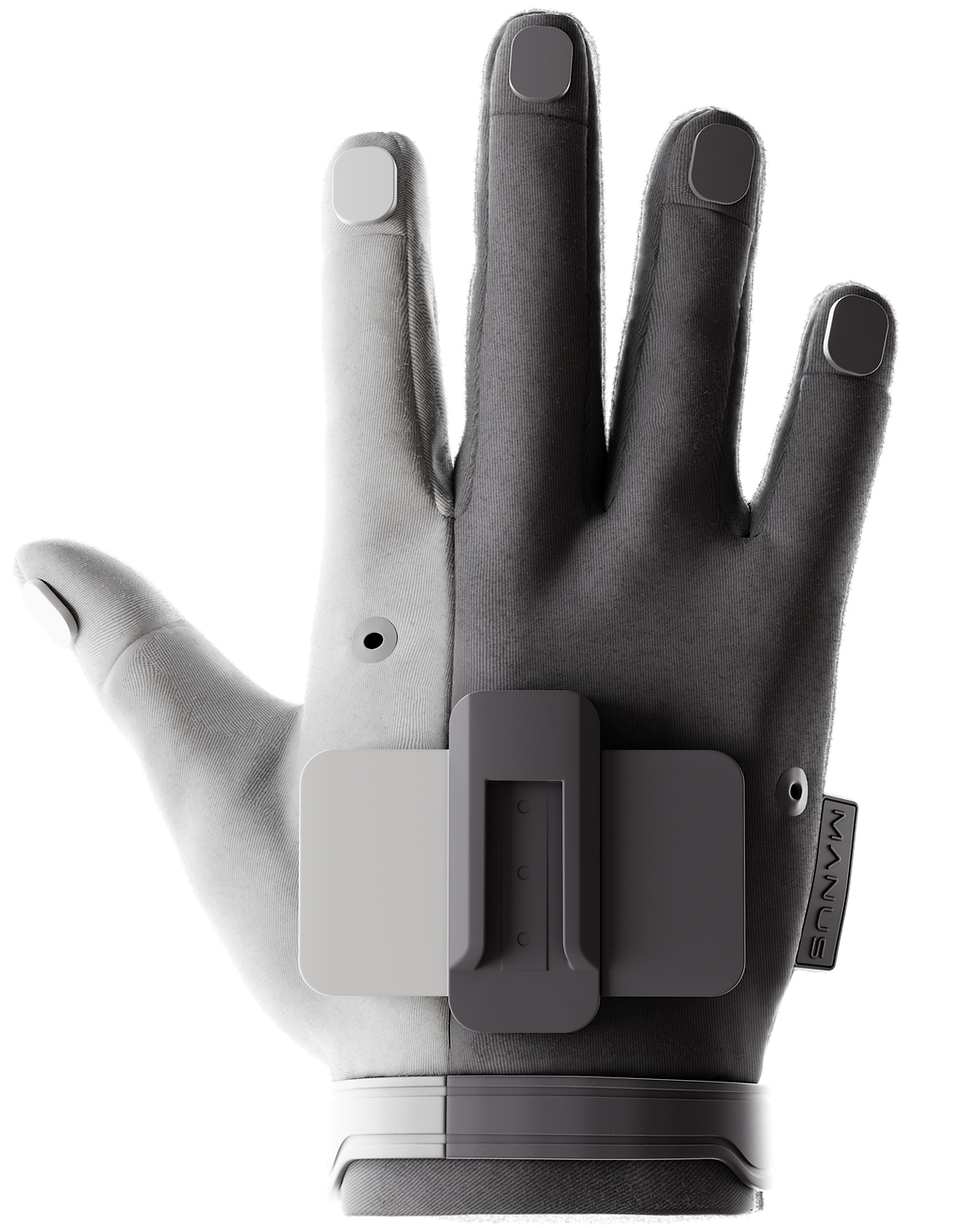
MANUS 글로브
양손 최대 18 DoF 손가락 관절을 실시간 캡처. 전신 모션캡처와 자동 동기화되어 파지·조립 등 정밀 핸들링 데이터 품질을 크게 향상시킵니다.
XERO Humanoid 의 영상 자료
실제 산업 현장 배포를 목표로 한다면, 데이터 정밀도부터 안전성까지 모든 면에서 모션캡처 기반이 유리합니다.


